|
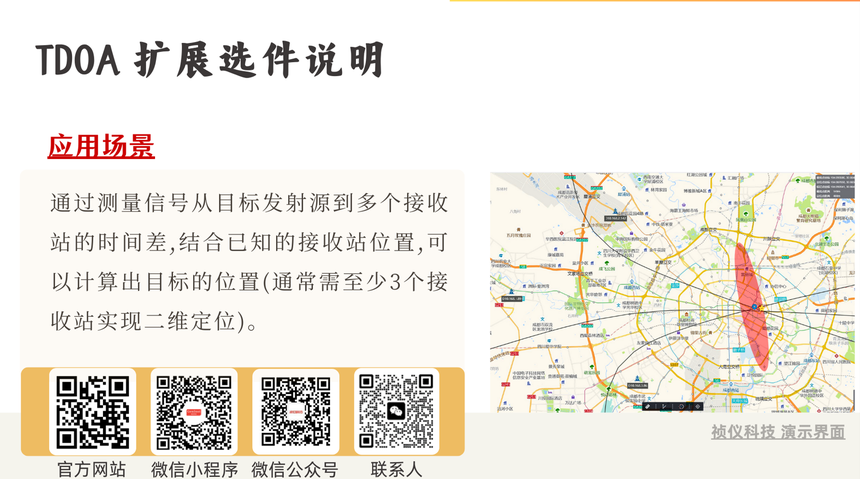
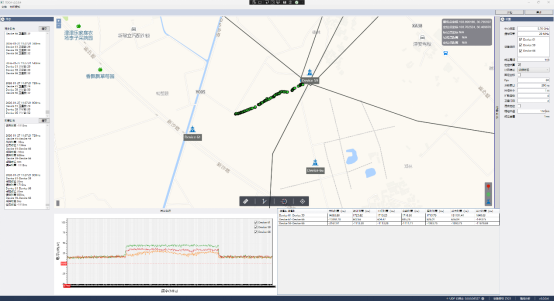
TDOA:三站出圈就拉胯,四站能兜住站后盲区做无源时差定位(TDOA),一般只要 2 组时差方程,3 个基站就能算出目标坐标。一般来说这是没问题的。关注我们公众号的朋友知道,我们测试过很多次无人机目标,如图1。
图1 无人机目标TDOA实测界面 我们在实测中发现,目标在三站三角形包围内部定位尚可;一旦目标跑到基站外侧、基站后方/头顶区域,定位性能会断崖式下跌。 这是怎么回事? 01 三站等边三角布局:圈内好用,出圈踩坑 3 个基站构成等边三角形,一共可以形成 C(3,2)=3 组时差基线,对应 3 组双曲线。 三角形内部,定位表现不错。目标落在三角形包围范围内,双曲线相交夹角 θ 较大,也就是图里的大片红色区域。双曲线交叉充分、几何约束强,时差测量噪声带来的位置扰动小,常规场景下够用。 短板集中在基站外侧、基站后方。只要目标跑出三角形、来到任意基站背后,情况迅速恶化。目标靠近基线延长线时,两组双曲线走向接近平行,夹角 θ 快速变小。TDOA 定位误差协方差与 (HᵀH)⁻¹ 成正比(H 为观测雅可比矩阵),双曲线近乎平行时矩阵接近奇异,很小的时差噪声都会被几何关系放大,造成定位结果剧烈漂移。 我们画出定位用的双曲线,看看:
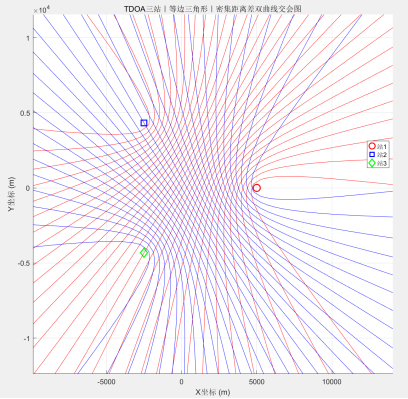
图2 三站TDOA双曲线交汇示意图 可以看到,在出了三角形区域后,交叉的角度急剧变小,甚至在单个站后面的区域几乎平行了。 即定位的目标活动范围被限制在基站包围圈以内;一旦出圈,尤其是基站背后,定位能力直接掉链子。作出定位精度热力图如下:
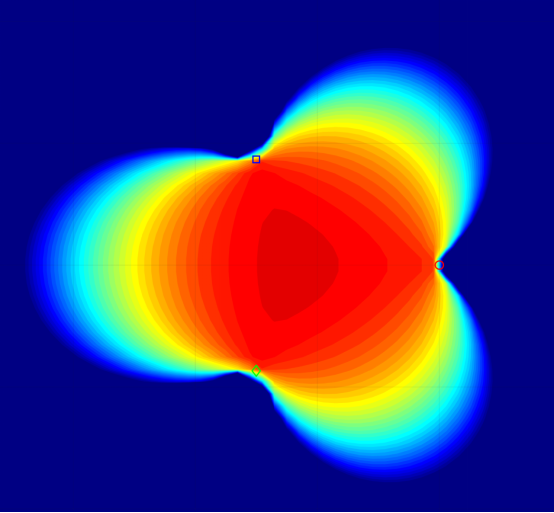
图3 3站TDOA精度势力图(红色定位精度高) 关于热力图:它展示的是两组 TDOA 双曲线切线夹角 θ。红色代表 θ 接近 90°,双曲线接近正交,几何条件好、抗噪声强;蓝色代表 θ 接近 0°,双曲线近乎平行,微小的时差误差都会被放大。 02 四站正方形布局:冗余基线兜底,全向表现更均衡 4 个基站正方形布阵,一共 C(4,2)=6 组基线、6 套双曲线,属于超定观测系统,观测方程多于平面定位的最低需求。
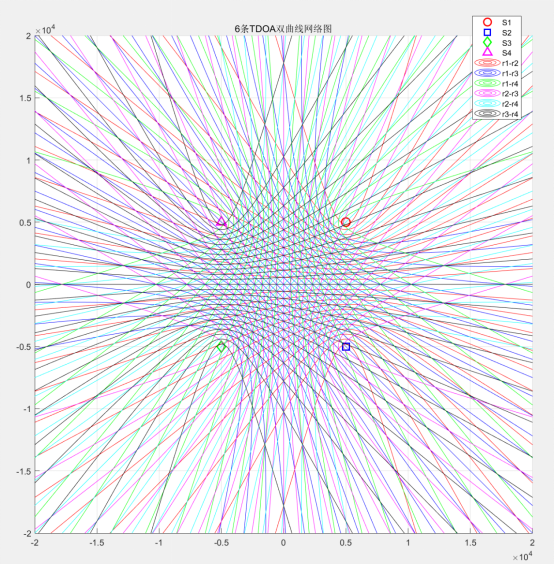
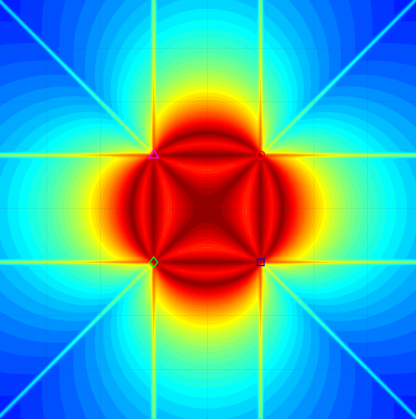
图4 四站TDOA双曲线交汇示意图 核心思路:每个基站头顶、后方这些三站的薄弱区域,都能由剩下 3 个基站组成的基线提供交叉约束。 目标跑到任意基站后方时:三站方案在这里几乎没有有效交叉约束;而四站方案,剩余 3 个基站仍能形成多组独立时差基线,维持足够大的双曲线夹角 θ。 对照热力图可以直观看到:基站后方还保留黄色甚至浅红色区域,不会像三站那样一出包围圈就迅速变蓝。
图5 4站TDOA精度势力图(红色定位精度高) 四站 6 组基线覆盖 360° 全向几何约束,性能衰减平缓,不容易出现某一方向几何条件突然崩塌。冗余观测还能改善矩阵条件数、抑制双解模糊、降低噪声带来的定位抖动,低信噪比场景更稳定。 当然四站也有代价:硬件、时间同步、现场部署成本都更高。本质上是多一套基站资源,换取全方向的定位鲁棒性。 03 总结 无源定位不能只看“方程能不能解”,也要看目标出现在任意方位时,定位能不能稳住。 • 如果场景确定:辐射源只会在基站包围圈内活动、预算有限,三站方案足够。 • 如果目标方位不可控,信号可能从基站背后、任意方向入射(无人机、未知辐射源侦察等),优先选用 4 站,兜底基站后方薄弱区,避免目标跑到站后就丢失定位。
【关于祯仪】 祯仪科技,专业从事宽频段无线电信号接收,适用于无线电管理、信号侦查与分析、通用频谱分析、卫星导航监测、低空复杂电磁环境感知等。 |
 、